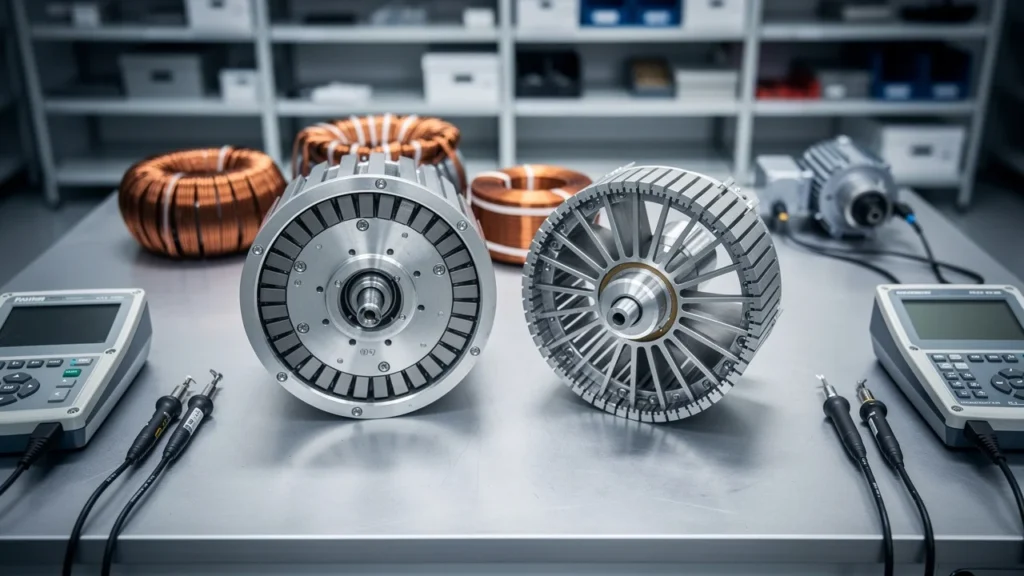
Les moteurs électriques consomment environ 45 % de l’électricité mondiale, et le choix entre moteur synchrone asynchrone influence directement le rendement, la stabilité de vitesse et le coût d’une installation. Derrière deux technologies proches en apparence, quatre différences changent vraiment la décision sur une ligne de production, une pompe, un convoyeur ou une machine à vitesse précise.
| Critère de décision | Moteur synchrone | Moteur asynchrone |
|---|---|---|
| Vitesse | Exactement égale à la vitesse du champ tournant. Constante quelles que soient les variations de charge. | Légèrement inférieure à la vitesse du champ tournant (glissement). Varie un peu avec la charge. |
| Précision | Très élevée. Idéal pour les applications synchronisées ou le positionnement précis. | Bonne pour des usages standards. Avec un variateur, la précision s’améliore mais le glissement persiste. |
| Rendement | Souvent plus élevé, surtout avec aimants permanents. Réduit fortement les pertes rotor. | Très correct (IE3, IE4, IE5). Pertes rotor liées au glissement. Facteur de puissance baisse à faible charge. |
| Coût d’achat | Plus élevé en général. Intègre souvent un variateur ou une électronique de commande. | Plus accessible, très disponible, standards industrialisés. |
| Coût total d’exploitation | Avantageux sur les applications continues (>6000h/an) grâce aux économies d’énergie. | Compétitif sur les usages ponctuels ou modérés. L’énergie peut devenir dominante sur du 24/7. |
| Démarrage | Nécessite un variateur ou un système de démarrage spécialisé. Pas de démarrage direct simple. | Simple : direct (petites puissances), étoile-triangle, démarreur progressif ou variateur. Fort courant d’appel. |
| Maintenance | Variable : peu d’usure mécanique (aimants) mais dépend de l’électronique, des capteurs, de l’excitation. | Faible (cage d’écureuil sans balais). Entretien essentiellement sur roulements et ventilation. |
| Robustesse & Disponibilité | Bonne, mais dépend du système de commande. Moins standardisé. | Très robuste. Pièces et techniciens largement disponibles. Tolère environnements sévères (poussière, chaleur). |
| Usages typiques | Axes de précision, robotique, machines-outils, broches, pompes/ventilateurs haute performance en continu, systèmes synchronisés. | Pompes, ventilateurs, convoyeurs, broyeurs, compresseurs, malaxeurs, manutention, machines générales. |
Moteur synchrone asynchrone : la différence de base à connaître
Synchrone ou asynchrone : quel moteur choisir ?
Partez du besoin mécanique, pas de la technologie.
La vitesse doit-elle rester strictement constante ou coordonnée avec d’autres axes ?
Le moteur tourne-t-il plusieurs milliers d’heures par an ?
Budget serré, pièces disponibles et environnement sévère (poussière, chaleur, vibrations) ?
Moteur synchrone
Le rotor suit exactement la vitesse du champ tournant.
- Vitesse fixe et précise
- Rendement souvent élevé (aimants permanents)
- Commande maîtrisée / variateur prévu dès la conception
- Coût d’achat plus élevé
Précision, axes de robotique, HVAC continu, systèmes synchronisés
Moteur asynchrone
Le rotor tourne un peu moins vite : c’est le glissement.
- Léger écart de vitesse toléré
- Robuste et très disponible
- Démarrage simple, maintenance faible (cage)
- Coût maîtrisé
Pompes, ventilateurs, convoyeurs, broyeurs, compresseurs
Un variateur peut s’ajouter aux deux technologies pour piloter finement vitesse et démarrage.
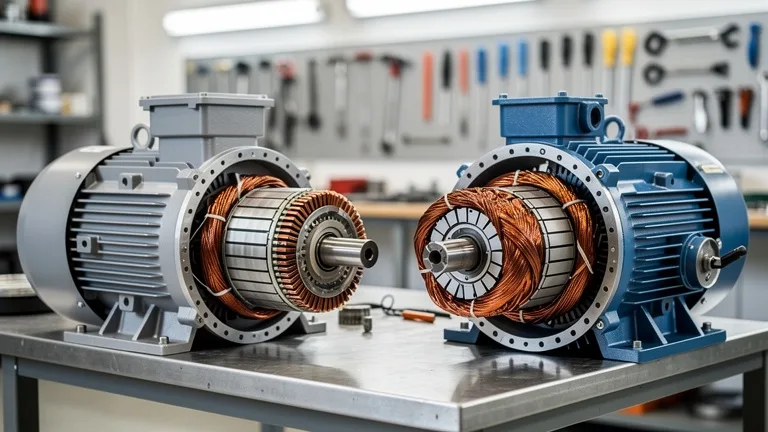
Un moteur électrique transforme l’énergie électrique en énergie mécanique grâce à l’interaction entre un champ magnétique tournant et un rotor. Dans les deux cas, le stator crée un champ tournant alimenté en courant alternatif. La différence majeure se situe dans la manière dont le rotor suit ce champ.
Un moteur synchrone tourne à la même vitesse que le champ magnétique du stator. Sa vitesse est dite synchronisée. Elle dépend directement de la fréquence du réseau ou du variateur, ainsi que du nombre de pôles du moteur.
Un moteur asynchrone, aussi appelé moteur à induction, tourne légèrement moins vite que le champ magnétique. Cet écart s’appelle le glissement. Sans glissement, aucun courant ne serait induit dans le rotor, et le couple moteur ne serait pas produit.
La différence clé tient en une phrase : le moteur synchrone suit exactement la vitesse du champ tournant, tandis que le moteur asynchrone a besoin d’un léger retard pour produire son couple.
Cette distinction technique paraît simple. Elle a pourtant des conséquences directes sur la précision de vitesse, le rendement, le démarrage, le prix, la maintenance et les usages industriels.
Différence n°1 : la vitesse, fixe et précise en synchrone, avec glissement en asynchrone
La vitesse est souvent le critère qui sépare clairement les deux technologies. Dans un moteur synchrone, la vitesse de rotation correspond à la vitesse de synchronisme. Elle se calcule avec la fréquence d’alimentation et le nombre de pôles.
La formule de référence est simple : vitesse synchrone en tr/min = 120 × fréquence en Hz / nombre de pôles. Par exemple, un moteur 4 pôles alimenté en 50 Hz tourne à 1 500 tr/min en vitesse synchrone.
Dans un moteur asynchrone 4 pôles alimenté en 50 Hz, la vitesse réelle sera inférieure à 1 500 tr/min. Elle sera par exemple proche de 1 450 tr/min selon la charge, le type de moteur et son rendement. Cet écart correspond au glissement.
Le moteur synchrone garde une vitesse constante
Le moteur synchrone convient aux applications qui demandent une vitesse stable. La charge varie, mais la vitesse reste calée sur la fréquence de commande tant que le moteur reste dans ses limites de couple.
Cette précision sert dans les machines d’indexage, les lignes synchronisées, les applications de positionnement, certaines machines-outils, les compresseurs spécifiques ou les systèmes où plusieurs axes doivent fonctionner de façon coordonnée.
Le moteur asynchrone accepte mieux les usages simples et robustes
Le moteur asynchrone tolère une légère variation de vitesse avec la charge. Pour de nombreuses applications, cette variation n’est pas gênante. Une pompe, un ventilateur, un broyeur ou un convoyeur standard n’exige pas toujours une vitesse parfaitement constante.
Avec un variateur de fréquence, un moteur asynchrone gagne en souplesse. Sa vitesse devient réglable, son démarrage devient progressif et sa consommation baisse sur les charges variables. Il ne devient pas pour autant synchrone : le glissement reste présent, même s’il est piloté plus finement.
Différence n°2 : rendement, facteur de puissance et consommation électrique
Le rendement mesure la part d’énergie électrique réellement convertie en énergie mécanique utile. Sur une installation qui tourne plusieurs milliers d’heures par an, quelques points de rendement changent fortement le coût d’exploitation.
Le moteur synchrone affiche souvent un rendement élevé, surtout dans les versions à aimants permanents ou à réluctance synchrone. Il limite certaines pertes rotor, car son principe ne repose pas sur l’induction par glissement comme le moteur asynchrone.
Le moteur asynchrone moderne reste très performant, notamment dans les classes de rendement IE3, IE4 ou IE5 selon les technologies. Il demeure très utilisé grâce à son compromis entre prix, robustesse, disponibilité et facilité d’intégration.
Le moteur synchrone réduit les pertes sur les applications continues
Un moteur synchrone à aimants permanents obtient souvent de bons résultats sur les machines qui tournent longtemps, avec un profil de charge régulier ou optimisé. Le gain devient visible sur des ventilateurs industriels, des compresseurs, des pompes haut rendement ou des entraînements intégrés avec variateur.
Le facteur de puissance mérite aussi l’attention. Certains moteurs synchrones, notamment à excitation séparée, permettent de corriger le facteur de puissance d’une installation. Dans l’industrie, cette capacité aide à réduire la puissance réactive et à mieux exploiter le réseau électrique interne.
Le moteur asynchrone reste compétitif sur le coût global
Le moteur asynchrone présente des pertes rotor liées au glissement. Son facteur de puissance baisse souvent à faible charge. Malgré cela, son coût d’achat réduit et sa grande simplicité compensent largement dans de nombreux cas.
Pour une machine utilisée quelques heures par semaine, un moteur asynchrone bien dimensionné reste souvent plus rationnel. Pour une machine utilisée en continu, le calcul doit intégrer l’énergie consommée sur plusieurs années, pas seulement le prix du moteur.
| Critère | Moteur synchrone | Moteur asynchrone |
|---|---|---|
| Vitesse | Alignée sur la vitesse du champ tournant | Légèrement inférieure à cause du glissement |
| Précision | Très bonne avec commande adaptée | Bonne pour les usages standards, meilleure avec variateur |
| Rendement | Souvent élevé, surtout avec aimants permanents | Très correct en versions IE3, IE4 et IE5 |
| Coût d’achat | Plus élevé en général | Plus accessible et très disponible |
| Maintenance | Variable selon excitation et capteurs | Faible, surtout en cage d’écureuil |
| Usages typiques | Précision, rendement, vitesse constante | Pompes, ventilateurs, convoyeurs, machines robustes |
Différence n°3 : démarrage, commande et besoin d’électronique
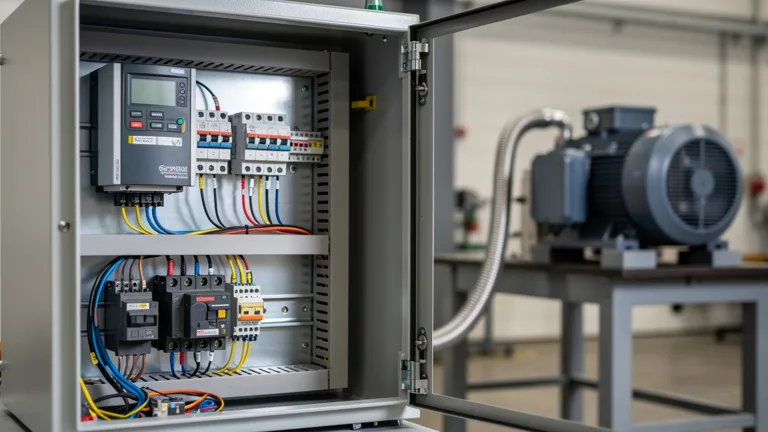
Le comportement au démarrage influence fortement le choix moteur synchrone asynchrone. Un moteur ne se juge pas seulement à sa vitesse nominale. Il faut aussi regarder le couple de démarrage, le courant absorbé, la méthode de pilotage et la compatibilité avec l’installation existante.
Le moteur asynchrone démarre simplement
Le moteur asynchrone à cage d’écureuil est apprécié pour sa simplicité. Il démarre directement sur le réseau dans les petites puissances, ou avec des solutions adaptées dans les puissances plus élevées : démarrage étoile-triangle, démarreur progressif ou variateur de fréquence.
Son courant de démarrage direct est élevé. Il atteint souvent plusieurs fois le courant nominal. Sur un réseau sensible, ce pic impose une solution de démarrage plus douce. Le variateur de fréquence devient alors utile pour réduire les à-coups mécaniques, limiter l’appel de courant et adapter la vitesse au besoin réel.
Le moteur synchrone demande une commande plus maîtrisée
Un moteur synchrone ne démarre pas toujours directement sur le réseau comme un moteur asynchrone standard. Selon sa conception, il a besoin d’un système de démarrage, d’un variateur, d’un rotor à aimants permanents, d’une excitation contrôlée ou d’une électronique de puissance capable de gérer sa position rotorique.
Dans les applications modernes, le moteur synchrone fonctionne très souvent avec un variateur. Cette association offre une excellente maîtrise du couple, de la vitesse et de l’efficacité énergétique. Elle augmente toutefois la complexité de l’ensemble.
Le moteur asynchrone séduit par sa tolérance et sa simplicité d’intégration. Le moteur synchrone donne de meilleurs résultats quand la commande électronique est prévue dès la conception de la machine.
Différence n°4 : coût, maintenance et durée de vie en conditions réelles
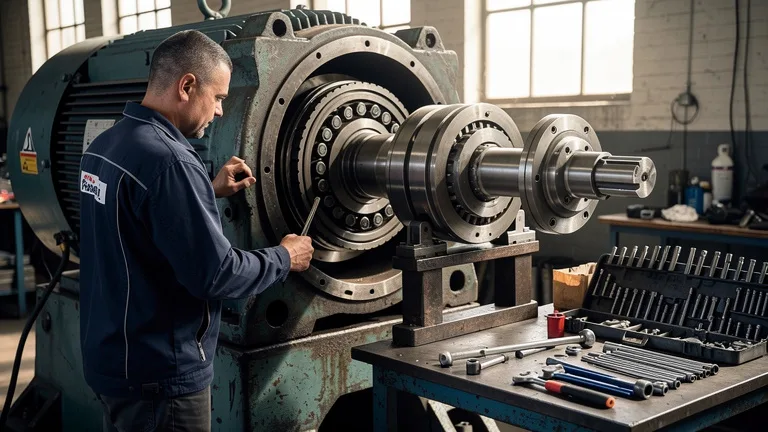
Le prix d’achat ne suffit pas pour choisir un moteur. Le coût total comprend l’énergie consommée, le variateur, les protections électriques, les arrêts de production, les pièces de rechange, la maintenance et la durée de vie attendue.
Le moteur asynchrone gagne sur la simplicité et la disponibilité
Le moteur asynchrone est très répandu. Les pièces sont faciles à trouver, les techniciens le connaissent bien et les standards de montage sont nombreux. Cette maturité réduit le risque industriel.
Dans sa version à cage d’écureuil, il ne comporte ni balais ni collecteur. Sa maintenance se concentre principalement sur les roulements, la ventilation, l’isolement électrique, l’alignement mécanique et l’état des connexions.
Pour une installation isolée, poussiéreuse, chaude ou soumise à des contraintes mécaniques, cette robustesse compte autant que le rendement. Un moteur simple, bien protégé et facile à remplacer évite des arrêts coûteux.
Le moteur synchrone exige une analyse plus fine du cycle de vie
Le moteur synchrone coûte souvent plus cher à l’achat. Les versions à aimants permanents utilisent des matériaux spécifiques. Les versions à excitation séparée ajoutent parfois des éléments de commande ou d’entretien.
En contrepartie, la réduction des pertes électriques améliore le coût d’usage sur les machines très sollicitées. Dans une usine où un moteur tourne 6 000 à 8 000 heures par an, le gain énergétique finance parfois l’écart de prix initial.
La maintenance dépend fortement de la technologie retenue. Un moteur synchrone à aimants permanents correctement piloté demande peu d’intervention mécanique. En revanche, l’électronique associée, les capteurs éventuels et les contraintes thermiques doivent être intégrés au plan de maintenance.
Comparatif par cas d’usage industriel
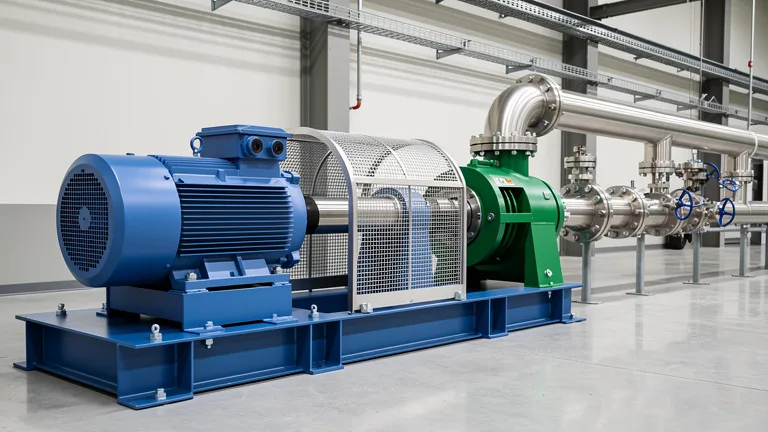
Le bon choix dépend toujours de l’application. Une technologie performante sur une machine de précision n’est pas forcément pertinente sur une pompe auxiliaire utilisée ponctuellement. Le dimensionnement doit tenir compte du couple, du régime de fonctionnement, de la charge, du démarrage et de l’environnement.
Pompes et ventilateurs
Les pompes et ventilateurs représentent une grande part des entraînements industriels. Le moteur asynchrone avec variateur reste une solution fréquente, fiable et économique. Il permet d’adapter le débit au besoin réel, au lieu de réguler uniquement par vanne ou volet.
Le moteur synchrone devient intéressant quand la machine tourne longtemps, avec une recherche forte de rendement. Les moteurs à aimants permanents ou à réluctance synchrone donnent de bons résultats dans les systèmes HVAC, le pompage industriel et la ventilation continue.
Convoyeurs et manutention
Pour un convoyeur standard, le moteur asynchrone reste un choix naturel. Il accepte les conditions difficiles, les démarrages répétés et les contraintes de terrain. Associé à un réducteur et à un variateur, il couvre la majorité des besoins.
Le moteur synchrone prend l’avantage lorsque plusieurs convoyeurs doivent rester synchronisés, lorsque la vitesse doit être très stable ou lorsque le positionnement des charges influence la qualité du process.
Machines-outils, robotique et axes de précision
Les applications de précision favorisent souvent le moteur synchrone. Sa vitesse stable, son couple pilotable et sa compatibilité avec les servovariateurs en font une solution adaptée aux axes dynamiques, aux broches spécifiques, aux robots et aux machines automatisées.
Le moteur asynchrone garde sa place dans certaines broches ou machines où la robustesse, la puissance et le coût priment sur la précision absolue. Le variateur moderne améliore nettement ses performances dynamiques.
Compresseurs, broyeurs et charges lourdes
Les charges lourdes exigent un bon couple, une protection thermique adaptée et un démarrage maîtrisé. Le moteur asynchrone est très présent sur les broyeurs, compresseurs, malaxeurs et machines de process, car il résiste bien aux environnements sévères.
Le moteur synchrone convient lorsque la puissance est élevée, le fonctionnement continu et la recherche de rendement très marquée. Le choix dépend alors du profil de charge, du couple de démarrage et de l’architecture électrique du site.
Comment choisir entre moteur synchrone et moteur asynchrone
Le choix ne doit pas partir uniquement de la technologie. Il doit partir du besoin mécanique. Le moteur doit fournir le bon couple, à la bonne vitesse, avec un rendement adapté et une commande cohérente avec le process.
Pour orienter la décision, plusieurs critères doivent être vérifiés avant achat ou remplacement :
- Précision de vitesse : choisir le synchrone si la vitesse doit rester strictement constante ou coordonnée avec d’autres axes.
- Variation de vitesse : prévoir un variateur dans les deux cas dès que le process exige une modulation fine.
- Durée de fonctionnement : privilégier l’analyse énergétique si le moteur tourne plusieurs milliers d’heures par an.
- Budget initial : retenir l’asynchrone pour les applications simples où le coût d’achat et la disponibilité priment.
- Environnement : vérifier poussière, humidité, température, vibrations, ventilation et indice de protection IP.
- Maintenance disponible : choisir une technologie maîtrisée par les équipes internes ou par le prestataire de maintenance.
- Contraintes réseau : contrôler le courant de démarrage, le facteur de puissance, les harmoniques et les protections.
- Cycle de charge : analyser les démarrages, arrêts, surcharges, freinages et variations de couple.
Quand privilégier un moteur synchrone
Le moteur synchrone se justifie lorsque la précision, le rendement ou la maîtrise du mouvement est prioritaire. Il est adapté aux applications à vitesse constante, aux systèmes synchronisés, aux entraînements haut rendement et aux machines pilotées par variateur dès leur conception.
Il convient aussi lorsque l’énergie représente une part dominante du coût total. Dans ce cas, le surcoût d’achat doit être comparé aux économies attendues sur la durée de vie du moteur.
Quand privilégier un moteur asynchrone
Le moteur asynchrone convient aux usages industriels courants qui demandent robustesse, simplicité et coût maîtrisé. Il reste une référence pour les pompes, ventilateurs, convoyeurs, mélangeurs, compresseurs et machines générales.
Il est particulièrement pertinent quand la vitesse n’a pas besoin d’être parfaitement constante, quand la disponibilité des pièces compte beaucoup ou quand l’installation existante est déjà conçue autour de moteurs à induction.
Les erreurs de dimensionnement à éviter
Un moteur mal choisi consomme trop, chauffe, use la transmission ou réduit la qualité du process. Le débat moteur synchrone asynchrone n’a de valeur que si le dimensionnement mécanique et électrique est correct.
Surdimensionner le moteur par sécurité
Un moteur trop puissant coûte plus cher, fonctionne souvent à faible charge et perd en rendement. Sur un moteur asynchrone, le facteur de puissance baisse aussi lorsque la charge est trop faible. Sur un moteur synchrone, le surdimensionnement augmente inutilement le prix de l’ensemble moteur-variateur.
Négliger le couple au démarrage
Deux moteurs de même puissance nominale ne fournissent pas toujours le même couple au démarrage. Une charge à forte inertie, un convoyeur chargé, un broyeur ou un compresseur demandent une analyse du couple résistant et du temps d’accélération.
Comparer les prix sans intégrer l’énergie
Le prix d’achat donne une vision partielle. Un moteur moins cher mais moins efficace coûte davantage sur une application continue. À l’inverse, un moteur haut rendement n’est pas toujours rentable sur une machine très peu utilisée.
Oublier le variateur dans le calcul
Le variateur modifie fortement le comportement du moteur. Il améliore le démarrage, la vitesse, les économies d’énergie et la protection mécanique. Il ajoute aussi un coût, un besoin de paramétrage, des contraintes CEM et parfois des filtres ou câbles adaptés.
Repères techniques pour comparer rapidement
Avant de valider un choix, les données de plaque et les documents constructeur doivent être lus avec attention. Les valeurs nominales ne disent pas tout, mais elles donnent une base fiable pour comparer deux solutions.
- Puissance nominale : exprimée en kW, elle doit correspondre au besoin mécanique réel.
- Vitesse nominale : elle révèle le synchronisme ou le glissement selon la technologie.
- Rendement : il influence directement la facture électrique.
- Classe IE : elle indique le niveau d’efficacité énergétique selon les normes applicables.
- Cos phi : il renseigne le facteur de puissance et l’impact sur le réseau.
- Service S1, S2, S3 : il précise le mode de fonctionnement admissible.
- Indice IP : il définit la protection contre poussières et projections d’eau.
- Classe d’isolation : elle encadre la tenue thermique du bobinage.
Le moteur synchrone asynchrone ne se choisit donc pas sur une préférence théorique. Le bon moteur est celui qui répond au profil de charge, au besoin de vitesse, au coût énergétique et aux contraintes de maintenance du site.
